

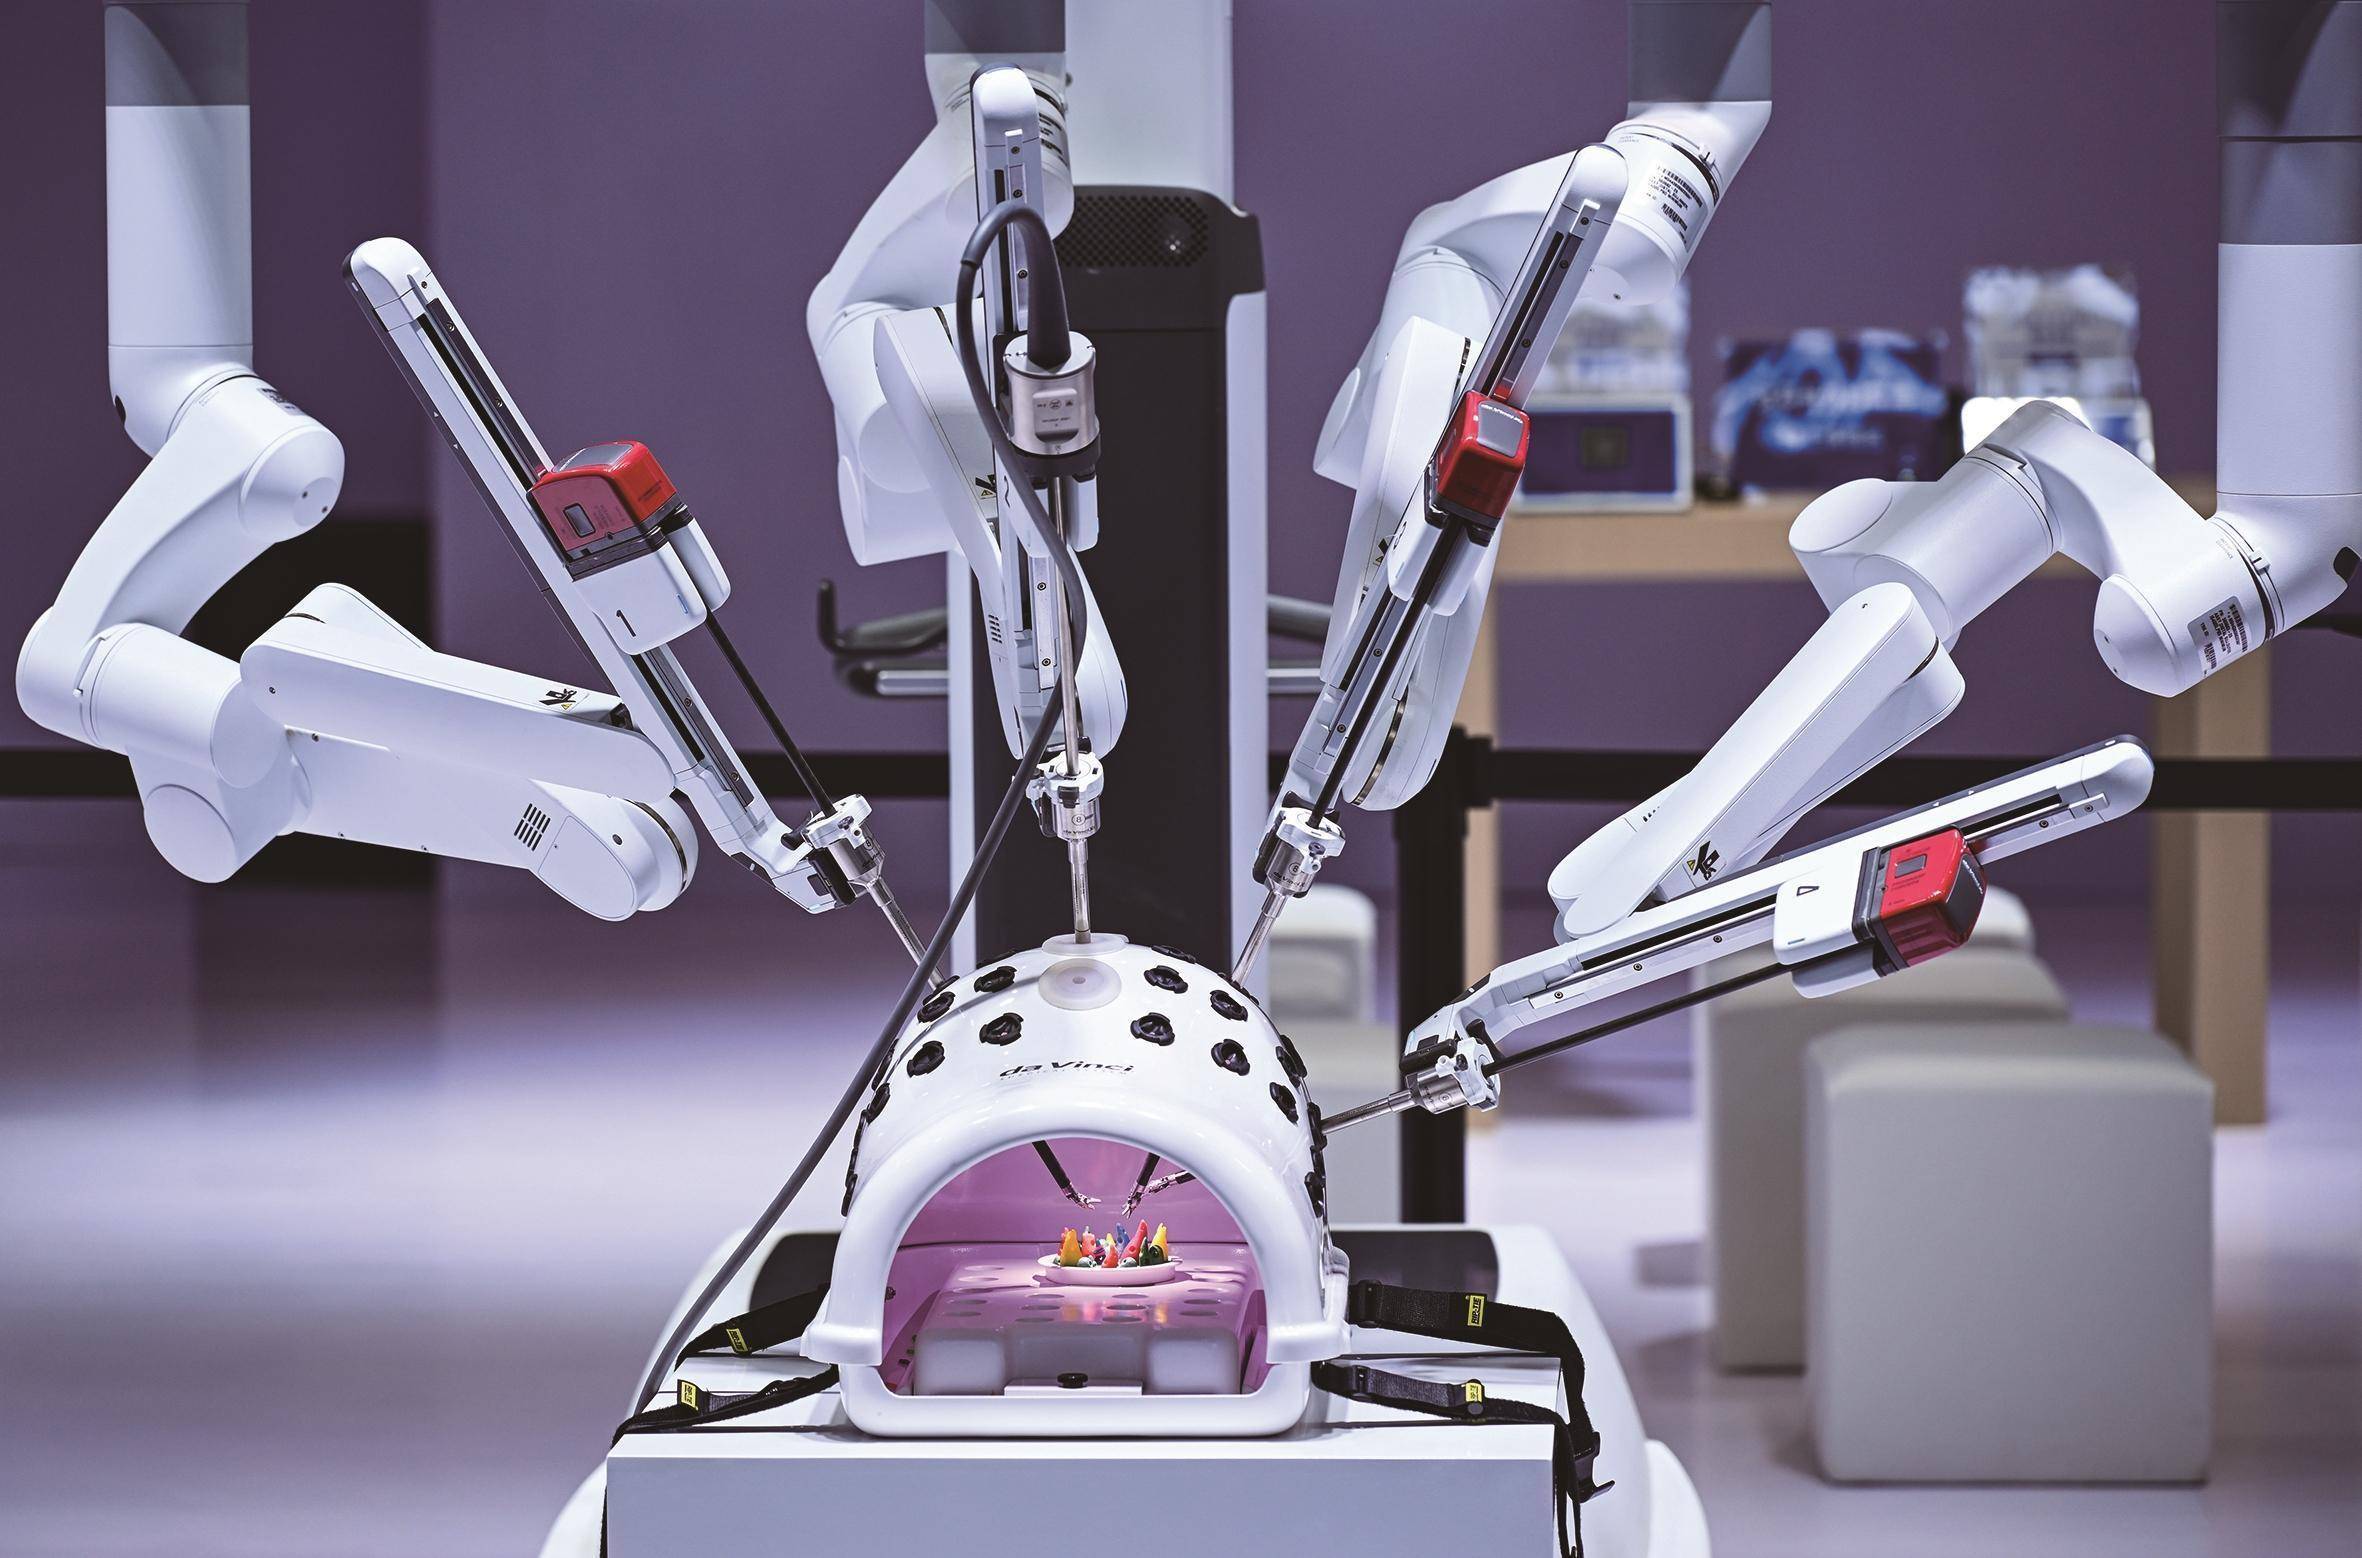
近日,一家名为息壤开物的创业公司宣布,他们已经连续完成了数亿元的种子轮和天使轮融资,领投方是敦鸿资产,估值达到了5亿美元。这家公司专注于物理AI模型的规模预训练、真实物理交互数据建设以及核心研发人才的引入与场景验证。
息壤开物的创始人李寅,曾任华为云大模型CTO,华为云行业大模型开发部部长,华为大模型0到1的核心成员。他在华为期间,带领400人团队,依托百万小时视频数据集、万卡算力集群,仅用两个月就完成了视频大模型的训练与发布。他还主导了国内多地具身智能创新中心在当地的产业落地,并交付了智驾、矿山、金融、医疗、气象等大模型解决方案,相关项目每年带来数亿元营收。
然而,具身智能的商业化并非一帆风顺。尽管息壤开物在物理AI领域取得了突破,但如何将这些技术应用到实际场景中,特别是如何拧好螺丝这样的基础工作,仍然是一个挑战。这需要更多的技术突破和实际应用的探索。
说白了,具身智能不是“会动的AI”,而是“能干活的AI”。它得像老师傅一样,看懂螺丝孔在哪、手稳不稳、力道够不够,还得在油污、震动、光线忽明忽暗的车间里不出错。息壤开物团队去年在山东一家汽车零部件厂实测过:让自研的机械臂拧100颗M6螺栓,前37颗合格率92%,但到第38颗开始,因产线传送带轻微偏移0.3毫米,视觉定位就连续漂移,导致3颗滑丝——这问题不靠算法调参,得靠真实产线数据反哺模型迭代。
他们没藏着掖着,直接把这批“拧坏的螺丝”视频和传感器日志全量开源,放在GitHub上标注了力矩曲线、关节抖动频谱、环境光变化值。这种“失败数据集”比完美demo更珍贵。国内高校已有7个实验室基于这批数据优化触觉反馈模块,其中哈工大团队把末端力控响应延迟从120ms压到了47ms,接近人手神经反射速度(约30–50ms)。
更实在的是落地节奏。息壤开物没堆概念,而是选了三个“脏活累活”场景扎下去:煤矿井下巡检机器人换电池(需在甲烷浓度临界值下精准插拔)、风电塔筒内部焊缝打磨(高空+强磁+无GPS)、还有三甲医院手术室器械清点(要区分沾血镊子和未使用镊子的微小形变)。每个项目都签了对赌协议——效果不达标不收钱,已交付的12台设备里,平均故障间隔时间(MTBF)超过420小时,比行业均值高近一倍。
有意思的是,他们招人不看“顶会论文数”,而要看“修过几台PLC控制器”“拆过多少种伺服电机”。技术VP王磊是原徐工集团高级技师,带徒弟时习惯用扳手敲击齿轮听异响;现在他带着算法工程师蹲在产线边,一边录电机嗡鸣声,一边教大家辨认轴承早期磨损的谐波特征。这种“老师傅+程序员”的混编小组,正成为他们物理AI训练的新数据源。
物理世界从不讲PPT逻辑。拧紧一颗螺丝的背后,是光学、力学、材料学、控制论的硬碰硬。息壤开物没喊“颠覆”,只是默默把训练服务器集群搬进了常州工厂的旧锅炉房——因为那里有最真实的振动频率和温度梯度。当AI开始学会在油渍里认零件、在轰鸣中听故障,那才算是真正在地上长出了根。
振兴配资提示:文章来自网络,不代表本站观点。