

大阪大学研究人员开发出一种生物混合人工智能系统,可改善对半机械蟑螂的控制。
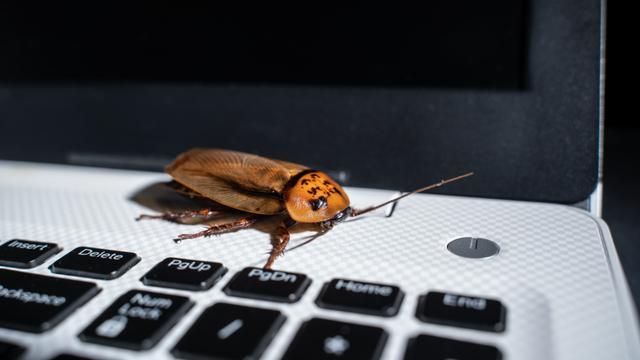
日本研究人员开发了一种控制半机械昆虫的新方法,其核心在于先理解动物的状态,再尝试影响其运动。该系统并不单纯依赖外部指令,而是通过监测昆虫的心跳、神经活动和身体运动,来判断其内部状态,并决定是否施加刺激。
为测试这一概念,研究团队给马达加斯加发声蟑螂配备了一种轻量级可穿戴“背包”,能够收集生理和行为数据。该装置通过紫外光和振动信号来引导昆虫。基于五种场景(正常活动、紫外光暴露、化学物暴露、高温和食物存在)下采集的数据训练的机器学习算法,能够以93%的准确率识别昆虫所处的环境状态。
系统仅在条件有利时才进行干预。因此,当昆虫看起来放松或有食物驱动时,会施加轻柔刺激来引导其运动;一旦检测到压力或回避信号,刺激便会自动暂停。
“昆虫协同电路”标志生物混合机器人新一步
研究人员将这一新平台命名为“昆虫协同电路”(ISC),这是一套能够响应昆虫生理状态,而非仅仅发出运动指令的系统。通过将生物信号纳入决策过程,该技术使机器与有机体之间的互动更具适应性。
团队表示,这一方法与传统的半机械昆虫系统截然不同,它创建了一个与昆虫自然反应协同工作而非强行压制其反应的生物混合框架。
据森岛圭佑介绍,这项研究凸显了对能够适应生物体不断变化的状态,而非仅通过外部指令来指挥其行为的生物混合系统的需求。“昆虫是活生生的生物,其反应因个体而异,且随时变化,”领导该项研究的大阪大学工学院的森岛说道。
他指出,传统的生物混合机器人通常采用单向模式,即动物从外部系统接收指令。而新方法则融入了昆虫的生理反馈,使技术能够实时响应其状态。
生物混合控制平台引导蟑螂穿越复杂迷宫
这一平台也代表了生物混合控制系统迈向交互与适应的早期一步,将重心从控制生物体转向倾听它们。
在一系列实验中,研究人员利用一个多室迷宫测试了该系统,该迷宫旨在评估昆虫在复杂环境中穿行的能力。未作处理的蟑螂往往停留在有食物的区域,而配备ISC平台的半机械蟑螂能够持续在整座迷宫中穿行,显示出系统在不压制昆虫自然行为的前提下引导其运动的能力。
团队表示,该方法通过在发出指令前将昆虫的生理状态纳入考量,最大限度地减少了不必要的刺激。系统并非将动物视为被动平台,而是将其作为动态的生命体与之互动。
展望未来,研究人员认为,该技术有望为生物系统与人工智能之间更紧密的协作铺平道路,推动先进的半机械应用和新的环境监测能力。
如果朋友们喜欢,敬请关注“知新了了”!
振兴配资提示:文章来自网络,不代表本站观点。